世界模型
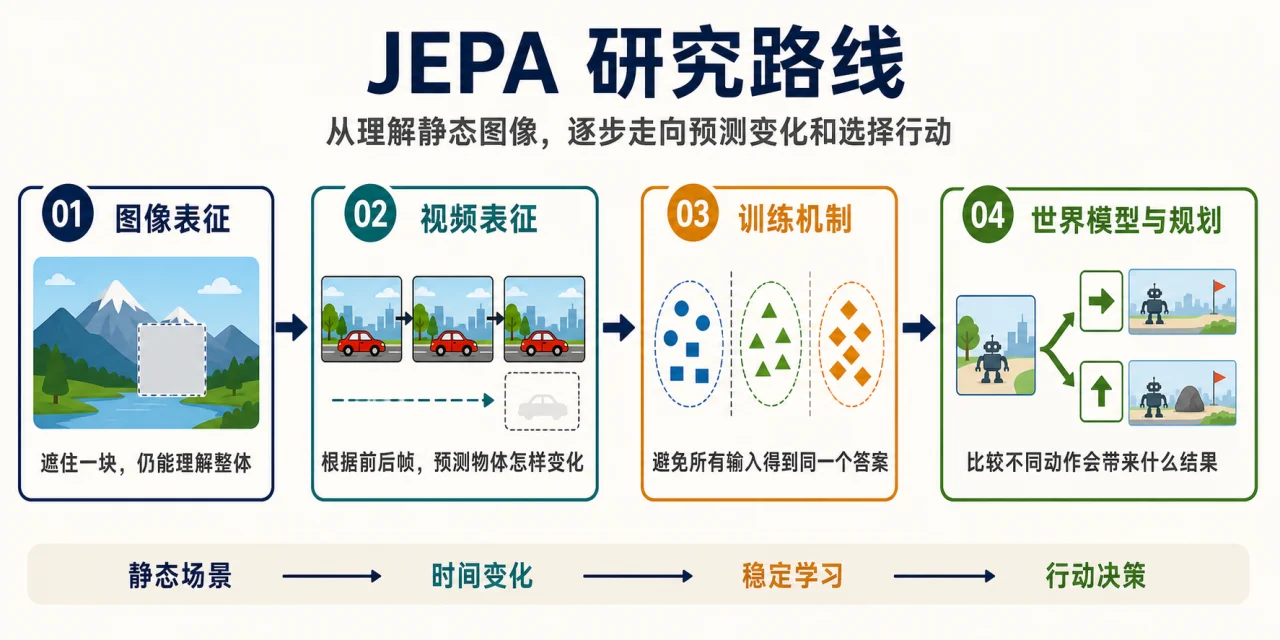
JEPA:从表征预测到世界模型
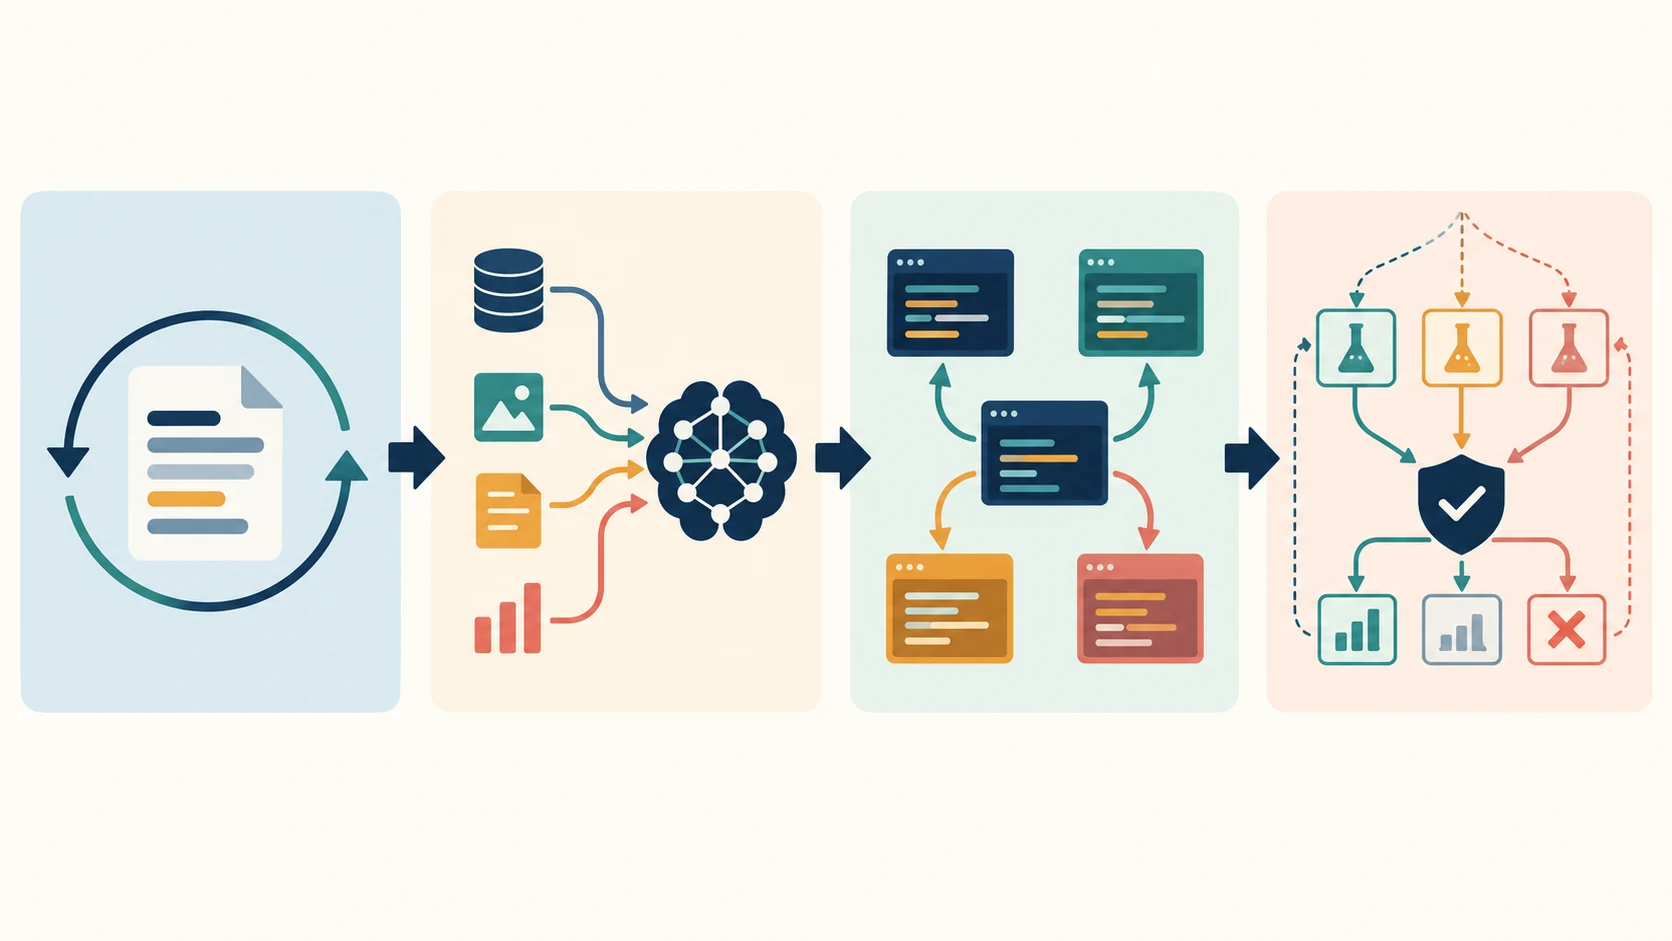
从 I-JEPA、V-JEPA 到动作条件世界模型,沿表征学习、视频理解与机器人规划梳理关键证据。
- 核心研究问题
- 如何在不依赖像素重建的前提下学习可预测表征,并支持动作条件规划?
- 最新研究成果
- 已推进到动作条件规划、层次潜在规划、稳定训练和跨模态表征;但潜在预测能力并不等同于可靠控制,仍需更充分的外部验证。